Por Diego J. Stefanello e Ricardo B. Morim. Publicado originalmente no blog da TOT Engenharia (2018–2019) e revisado em 2026: equações corrigidas, código reescrito e figuras refeitas.
Neste artigo vamos mostrar como usar um termistor (NTC ou PTC) como sensor de temperatura com o Arduino. O termistor é um resistor cuja resistência elétrica varia com a temperatura. Por ser barato e simples de usar, é um dos sensores de temperatura mais comuns que existem.
Termistores: nunca vi… ou será que já vi?
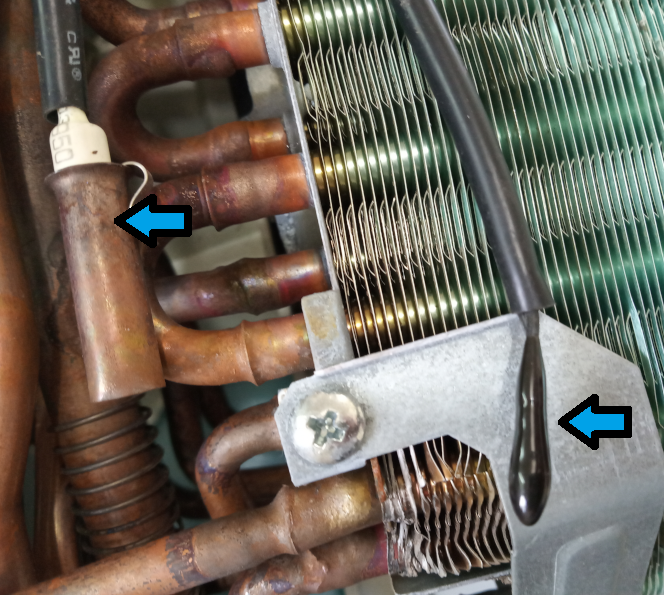
O termistor aparece em muitas aplicações, de termômetros clínicos e eletrodomésticos a equipamentos industriais. Um exemplo está na Figura 1: no trocador de calor de um condicionador de ar do tipo split há dois NTCs atuando como sensores de temperatura.
Dada a sua simplicidade e versatilidade, vamos montar um termômetro com um termistor e uma placa Arduino Uno.
NTC e PTC
Existem basicamente dois tipos de termistor: o de coeficiente de temperatura negativo (NTC, do inglês Negative Temperature Coefficient) e o de coeficiente de temperatura positivo (PTC, Positive Temperature Coefficient).
- No NTC, a resistência diminui quando a temperatura aumenta.
- No PTC, a resistência aumenta quando a temperatura aumenta.
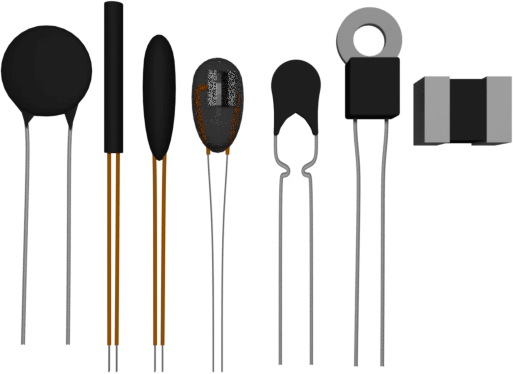
Em nenhum dos dois casos a relação é linear (muito menos proporcional): no NTC, a resistência cai aproximadamente de forma exponencial com a temperatura. Por isso o fabricante fornece a curva resistência × temperatura na forma de tabela ou de equação com parâmetros. A Figura 2 mostra alguns encapsulamentos comuns.
Simbologia e especificações
Os símbolos elétricos mais usados para o termistor estão na Figura 3.
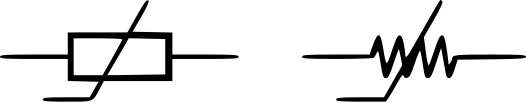
Ao escolher um termistor, fique atento a:
- Resistência nominal, normalmente especificada a 25 °C (R25). Um “NTC de 10 kΩ” tem 10 kΩ a 25 °C, dentro da sua tolerância (tipicamente ±1 % a ±10 %).
- Constante β (Beta), que descreve a inclinação da curva. O datasheet costuma informá-la entre duas temperaturas, por exemplo β25/85 = 3950 K.
- Potência máxima e constante de dissipação (em mW/°C). A corrente que passa pelo termistor o aquece (autoaquecimento) e isso aparece como erro de medição. Por isso a corrente de polarização deve ser pequena.
O termistor como sensor de temperatura no Arduino
O Arduino não mede resistência diretamente: o conversor analógico-digital (ADC) mede tensão. A forma mais simples de converter a resistência do termistor em tensão é um divisor resistivo, o mesmo arranjo usado no artigo do sensor de luz LDR. O circuito está na Figura 4.
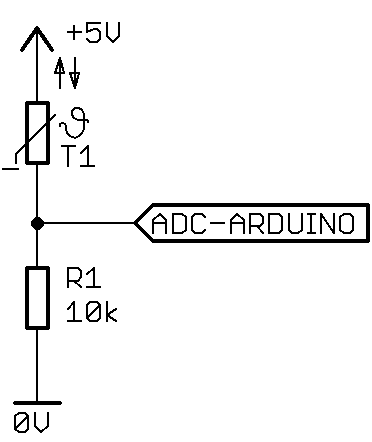
O resistor R1 tem valor fixo e polariza o termistor T1. Quando a temperatura muda, a resistência de T1 muda e, pela Lei de Ohm, a tensão no nó entre T1 e R1 também muda. Esse nó vai para uma entrada analógica do Arduino. Com a tensão medida calculamos a resistência de T1 e, com ela, a temperatura.
Da tensão medida à resistência do termistor
Chamemos de \(R_{T1}\) a resistência do termistor e de \(V_o\) a tensão medida. Vamos supor que a entrada do ADC não drena corrente do divisor. Na prática, o datasheet do ATmega328P recomenda impedância de fonte de até 10 kΩ; aqui ela vale \(R_1 \parallel R_{T1} \approx 5\ \text{k}\Omega\) a 25 °C, então a suposição é razoável. A corrente \(i_s\) que percorre o divisor é:
\[i_s = \frac{5\ \text{V}}{R_{T1} + R_1}\]
e a tensão de saída é a queda em \(R_1\):
\[V_o = i_s\, R_1 = \frac{5\ \text{V} \cdot R_1}{R_{T1} + R_1}\]
Isolando \(R_{T1}\):
\[\begin{aligned} R_{T1} + R_1 &= \frac{5\ \text{V} \cdot R_1}{V_o} \\ R_{T1} &= R_1 \left( \frac{5\ \text{V}}{V_o} – 1 \right) \\ &= R_1\, \frac{5\ \text{V} – V_o}{V_o} \end{aligned}\]
Há ainda uma simplificação útil. O ADC do Uno (10 bits) entrega \(N = 1024\, V_o / V_{ref}\), e por padrão \(V_{ref}\) é a própria alimentação de 5 V que alimenta o divisor. Substituindo, a tensão desaparece da equação:
\[R_{T1} = R_1 \left( \frac{1024}{N} – 1 \right)\]
Essa é uma medição ratiométrica: variações na tensão de 5 V do USB afetam igualmente o divisor e a referência do ADC e se cancelam. Esse cancelamento só acontece se o divisor estiver ligado ao mesmo 5 V usado como referência.
Da resistência à temperatura
O termistor é não linear. Em baixas temperaturas, uma pequena variação de temperatura provoca uma grande variação de resistência; em altas temperaturas a variação é bem menor. A Figura 5 mostra a curva do NTC usado neste artigo e a leitura do ADC correspondente no circuito da Figura 4.
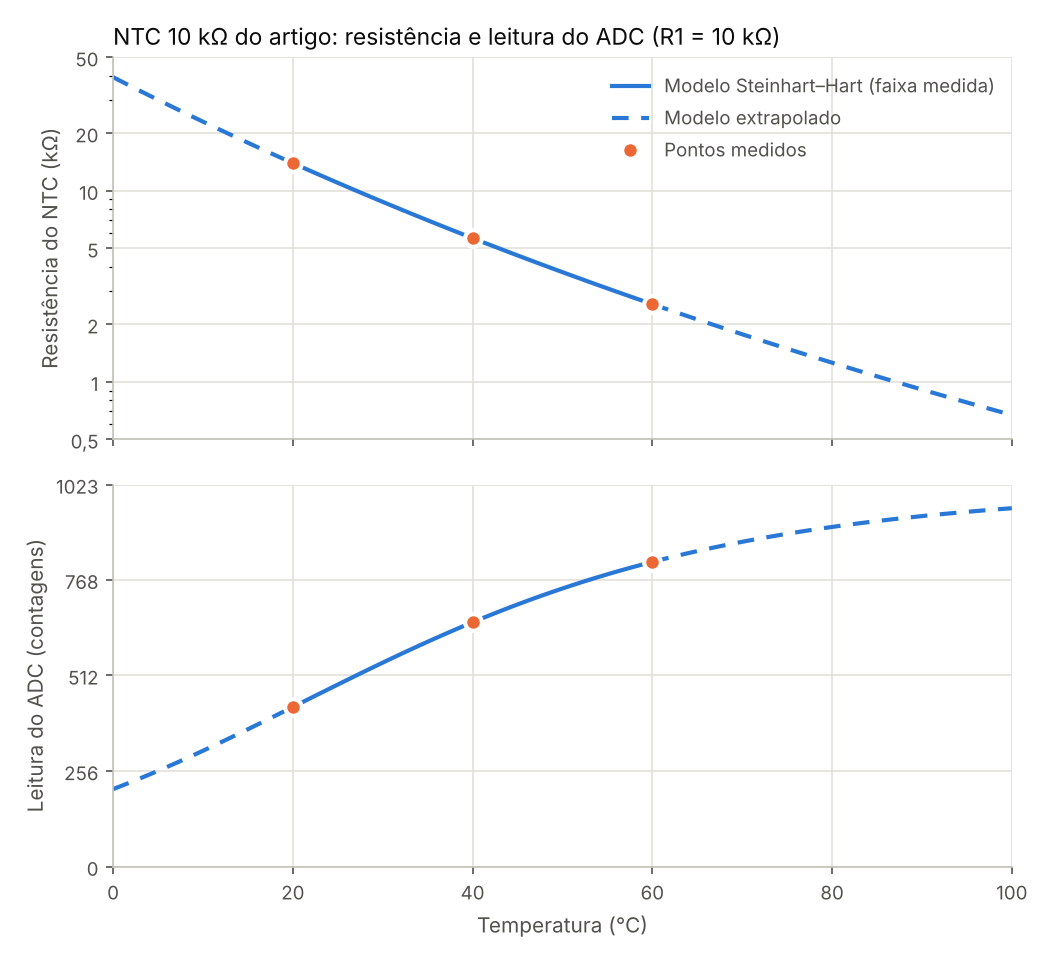
Há três formas usuais de converter resistência em temperatura: tabela de correspondência, equação de Steinhart–Hart e equação do fator Beta.
Método 1: tabela de correspondência
Grava-se no Arduino uma tabela com a temperatura correspondente a cada leitura do ADC (ou a faixas de leitura), interpolando entre pontos se necessário. O método é rápido e não exige cálculo com ponto flutuante, mas a tabela vale apenas para aquele termistor e aquele resistor R1. A Tabela 1 foi calculada para o nosso circuito.
| Temperatura (°C) | RNTC (kΩ) | Vo (V) | ADC (contagens) |
|---|---|---|---|
| 0 * | 39,30 | 1,01 | 208 |
| 10 * | 22,99 | 1,52 | 310 |
| 20 | 13,95 | 2,09 | 428 |
| 30 | 8,75 | 2,67 | 546 |
| 40 | 5,65 | 3,19 | 654 |
| 50 | 3,75 | 3,64 | 745 |
| 60 | 2,55 | 3,98 | 816 |
| 70 * | 1,77 | 4,25 | 870 |
| 80 * | 1,26 | 4,44 | 909 |
| 90 * | 0,91 | 4,58 | 939 |
| 100 * | 0,67 | 4,69 | 960 |
Método 2: equação de Steinhart–Hart
Proposta por J. S. Steinhart e S. R. Hart em 1968, a equação relaciona a temperatura absoluta \(T\) (em kelvin) com a resistência \(R\) (em ohms):
\[\frac{1}{T} = A + B \ln R + C \left( \ln R \right)^3\]
\(A\), \(B\) e \(C\) são coeficientes do componente. Atenção: o \(B\) desta equação não é a constante β do datasheet; são grandezas diferentes. Alguns fabricantes publicam \(A\), \(B\) e \(C\); quando não publicam, dá para obtê-los experimentalmente. Para converter de kelvin para graus Celsius, basta subtrair 273,15.
Encontrando A, B e C experimentalmente
Meça a resistência do termistor em três temperaturas conhecidas, bem espaçadas (pelo menos 10 °C entre elas). Nós usamos 60 °C, 40 °C e 20 °C, com um termopar tipo K de multímetro como referência, preso junto ao NTC (Figura 6).
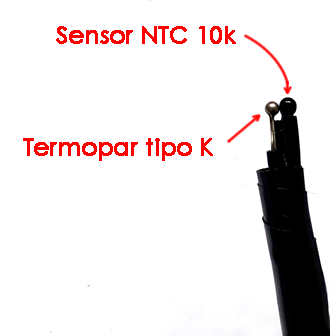
Um procedimento simples: coloque água em um recipiente e mergulhe o conjunto da Figura 6 (proteja os terminais do NTC para não medir a resistência da água). Aqueça um pouco acima de 60 °C, deixe esfriar e anote a resistência quando a temperatura estabilizar em 60 °C. Adicione água fria aos poucos até estabilizar em 40 °C e anote de novo. Repita para 20 °C. Mexa a água antes de cada leitura para homogeneizar a temperatura. Os valores que obtivemos foram:
- \(T_a = 60\ ^\circ\text{C} = 333{,}15\ \text{K}\) → \(R_a = 2550\ \Omega\)
- \(T_b = 40\ ^\circ\text{C} = 313{,}15\ \text{K}\) → \(R_b = 5650\ \Omega\)
- \(T_c = 20\ ^\circ\text{C} = 293{,}15\ \text{K}\) → \(R_c = 13950\ \Omega\)
Aplicando a equação aos três pontos, obtemos um sistema linear em \(A\), \(B\) e \(C\), cuja solução, para \(i \in \{a, b, c\}\), é:
\[\begin{aligned} L_i &= \ln R_i, \qquad Y_i = \frac{1}{T_i} \\ \gamma_b &= \frac{Y_b – Y_a}{L_b – L_a}, \qquad \gamma_c = \frac{Y_c – Y_a}{L_c – L_a} \\ C &= \frac{\gamma_c – \gamma_b}{L_c – L_b} \left( L_a + L_b + L_c \right)^{-1} \\ B &= \gamma_b – C \left( L_a^2 + L_a L_b + L_b^2 \right) \\ A &= Y_a – L_a \left( B + C L_a^2 \right) \end{aligned}\]
Com os nossos dados (Tabela 2):
| Ponto | T (K) | R (Ω) | L = ln R | Y = 1/T (×10−3 K−1) |
|---|---|---|---|---|
| a | 333,15 | 2550 | 7,84385 | 3,001651 |
| b | 313,15 | 5650 | 8,63941 | 3,193358 |
| c | 293,15 | 13950 | 9,54323 | 3,411223 |
\[\begin{aligned} \gamma_b &= 2{,}409704 \times 10^{-4} \\ \gamma_c &= 2{,}410117 \times 10^{-4} \end{aligned}\]
\[\boxed{\begin{aligned} A &= 1{,}11348 \times 10^{-3} \\ B &= 2{,}40612 \times 10^{-4} \\ C &= 1{,}7591 \times 10^{-9} \end{aligned}}\]
Cuidado com o arredondamento. \(\gamma_b\) e \(\gamma_c\) diferem só na quinta casa significativa, e o coeficiente \(C\) sai justamente dessa diferença. Arredondar \(Y_a\) para 0,003, por exemplo, faz \(C\) mudar de sinal e ficar cerca de 25 vezes maior em módulo. Faça a conta em planilha ou com pelo menos 7 algarismos significativos. Pelo mesmo motivo, \(C\) é muito sensível a erros de medição (um erro de apenas 0,1 °C no ponto de 40 °C multiplica \(C\) por cerca de 30). Com apenas três pontos a curva passa exatamente por eles, e a qualidade do ajuste só pode ser avaliada com um quarto ponto de verificação.
Método 3: equação do fator Beta
O modelo Beta é a equação de Steinhart–Hart sem o termo cúbico, escrita em relação a um ponto de referência \((T_0, R_0)\), normalmente 25 °C:
\[\frac{1}{T} = \frac{1}{T_0} + \frac{1}{\beta} \ln\!\left( \frac{R}{R_0} \right)\]
ou, isolando a temperatura:
\[T = \frac{1}{\dfrac{1}{T_0} + \dfrac{1}{\beta} \ln\!\left( \dfrac{R}{R_0} \right)}\]
As temperaturas estão em kelvin (25 °C = 298,15 K). \(R_0\) é a resistência à temperatura \(T_0\) e \(\beta\) vem do datasheet ou de duas medições:
\[\begin{aligned} \beta &= \frac{\ln\left( R_c / R_a \right)}{\dfrac{1}{T_c} – \dfrac{1}{T_a}} \\[4pt] &= \frac{\ln\left( 13950 / 2550 \right)}{\dfrac{1}{293{,}15} – \dfrac{1}{333{,}15}} \approx 4149\ \text{K} \end{aligned}\]
Um detalhe importante: o nosso NTC, vendido como “10 kΩ”, tem cerca de 11,0 kΩ a 25 °C segundo o modelo ajustado (cerca de 10 % acima do nominal). Usar \(R_0 = 10\ \text{k}\Omega\) nominal em vez do valor real desloca a leitura de 2 °C a 2,5 °C para baixo nessa faixa. Com \(R_0\) e \(\beta\) calibrados, os métodos Beta e Steinhart–Hart concordam em menos de 0,01 °C entre 20 °C e 60 °C. Nesse intervalo, para esse sensor, calibrar o componente importa mais do que escolher o modelo. O termo cúbico de Steinhart–Hart passa a fazer diferença em faixas de temperatura mais largas.
Montando o termômetro com NTC e Arduino
Usaremos um NTC, que é o tipo mais fácil de encontrar. Com um PTC o circuito é o mesmo; muda apenas o modelo de conversão no código. Você vai precisar de:
- Arduino Uno
- NTC de 10 kΩ
- Resistor de 10 kΩ
- Protoboard
- Jumpers
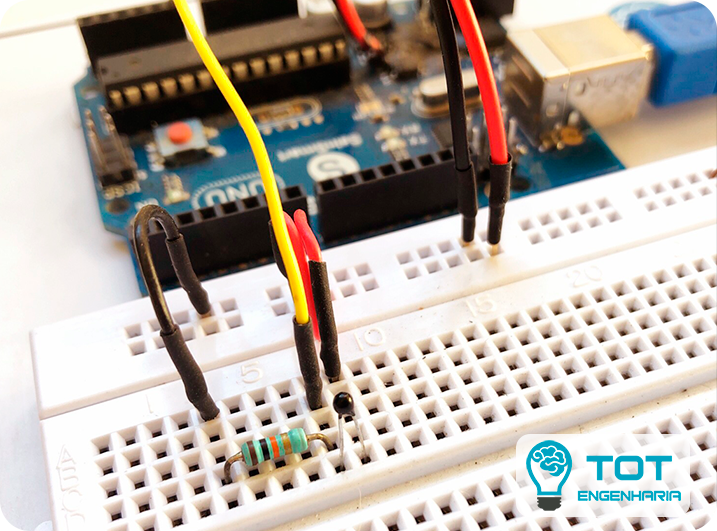
Monte o circuito conforme a Figura 7, com a placa desligada. O componente de corpo transparente é o NTC: no Tinkercad não há um modelo de termistor com o formato real.
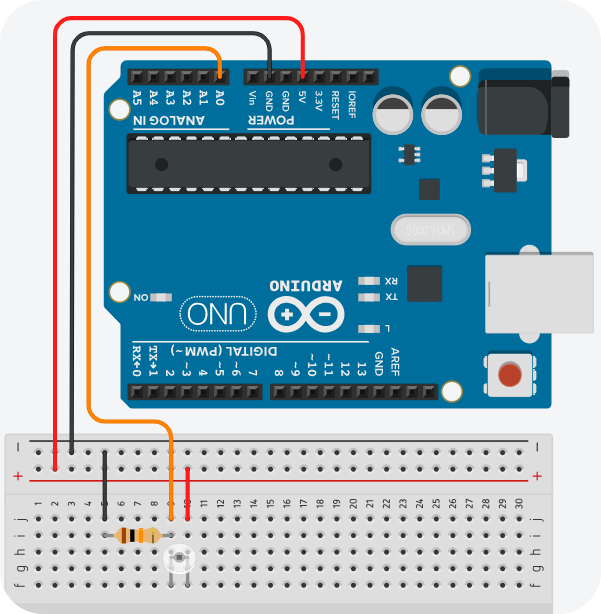
A Figura 8 mostra a montagem real.
Código
O código abaixo lê o ADC várias vezes e tira a média para reduzir o ruído. Em seguida calcula a resistência do NTC e mostra a temperatura pelos dois métodos lado a lado, no Monitor Serial a 115200 bps. Os coeficientes são os do nosso NTC: para o seu, refaça a calibração ou use os valores do datasheet.
/*
 * Termometro com NTC 10 k e Arduino Uno
 *
 * Circuito: NTC entre +5 V e A0; R1 = 10 k entre A0 e GND.
 * O sketch converte a leitura do ADC em resistencia do NTC e calcula a
 * temperatura por dois metodos, lado a lado:
 *   - equacao de Steinhart-Hart (coeficientes A, B, C);
 *   - equacao do fator Beta (B25, R25).
 *
 * Os coeficientes abaixo foram obtidos a partir das medicoes do artigo
 * (60 C / 2550 ohm, 40 C / 5650 ohm, 20 C / 13950 ohm). Para o seu NTC,
 * refaca a calibracao ou use os valores do datasheet.
 *
 * Autores: Diego J. Stefanello e Ricardo B. Morim
 * Versao: 2.0 (revisada)
 */

#include <math.h>

/* ---------- Hardware ---------- */
const uint8_t  PIN_NTC        = A0;
const float    R1_OHM         = 10000.0f;   /* resistor fixo do divisor (lado do GND) */
const float    ADC_FULL_SCALE = 1024.0f;    /* ATmega328P: ADC = Vin * 1024 / Vref */
const uint8_t  N_SAMPLES      = 16;         /* leituras somadas para reduzir ruido */

/* ---------- Steinhart-Hart: 1/T = A + B ln(R) + C ln(R)^3 ---------- */
const float    SH_A           = 1.113481e-3f;
const float    SH_B           = 2.406116e-4f;
const float    SH_C           = 1.759095e-9f;

/* ---------- Fator Beta: 1/T = 1/T0 + (1/Beta) ln(R/R0) ---------- */
const float    BETA_K         = 4149.0f;    /* calculado das medicoes; datasheet: use o B25/85 */
const float    R0_OHM         = 11003.0f;   /* resistencia medida a 25 C; nominal seria 10000 */
const float    T0_K           = 298.15f;    /* 25 C */

const float    KELVIN_OFFSET  = 273.15f;

/* Retorna a media das leituras do ADC, centrada no degrau (+0,5 LSB). */
float readAdcMean(void)
{
	uint16_t sum = 0;    /* 16 x 1023 = 16368 cabe em 16 bits */
	uint8_t  i;

	for (i = 0; i < N_SAMPLES; i++)
	{
		sum += (uint16_t)analogRead(PIN_NTC);
	}
	/* o codigo k representa a faixa [k, k+1) LSB: o centro e k + 0,5 */
	return (float)sum / (float)N_SAMPLES + 0.5f;
}

/* Resistencia do NTC a partir da leitura do ADC (divisor ratiometrico). */
float ntcResistance(float adc)
{
	return R1_OHM * (ADC_FULL_SCALE / adc - 1.0f);
}

/* Temperatura em C pela equacao de Steinhart-Hart. */
float tempSteinhartHart(float rNtc)
{
	float lnR = log(rNtc);

	return 1.0f / (SH_A + SH_B * lnR + SH_C * lnR * lnR * lnR) - KELVIN_OFFSET;
}

/* Temperatura em C pela equacao do fator Beta. */
float tempBeta(float rNtc)
{
	float invT = 1.0f / T0_K + log(rNtc / R0_OHM) / BETA_K;

	return 1.0f / invT - KELVIN_OFFSET;
}

void setup()
{
	Serial.begin(115200);
}

void loop()
{
	float adc = readAdcMean();

	/* Protecao: 0 indica NTC aberto; valores no topo indicam NTC em curto. */
	if ((adc < 1.0f) || (adc > 1023.0f))
	{
		Serial.println(F("Erro: leitura fora da faixa (verifique o NTC)"));
		delay(1000);
		return;
	}

	float rNtc = ntcResistance(adc);

	Serial.print(F("ADC: "));
	Serial.print(adc, 1);
	Serial.print(F("  R: "));
	Serial.print(rNtc, 0);
	Serial.print(F(" ohm  S-H: "));
	Serial.print(tempSteinhartHart(rNtc), 1);
	Serial.print(F(" C  Beta: "));
	Serial.print(tempBeta(rNtc), 1);
	Serial.println(F(" C"));

	delay(1000);
}
Alguns detalhes de implementação:
- A leitura média recebe +0,5 porque o código \(k\) do ADC representa a faixa de tensão entre \(k\) e \(k+1\) LSB; somar meio LSB elimina o viés de truncamento.
- Leituras nos extremos (0 ou 1023) indicam NTC aberto ou em curto e geram mensagem de erro em vez de uma divisão por zero.
- No Uno,
doubleefloatsão ambos de 32 bits; a precisão é suficiente para esses cálculos.
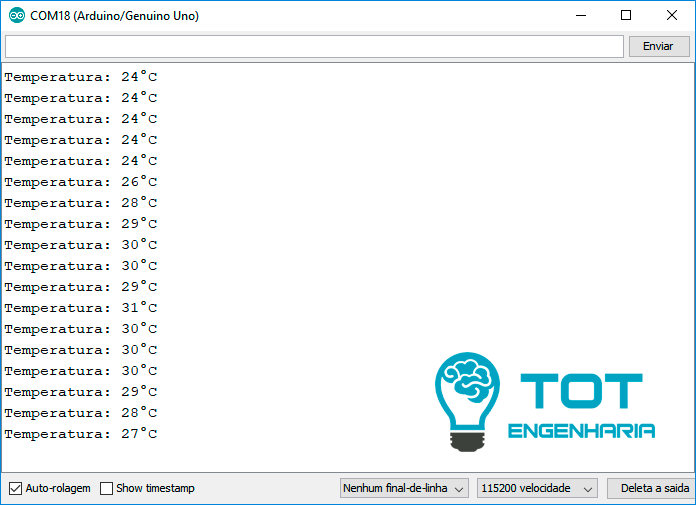
No Monitor Serial você verá a temperatura medida a cada segundo. A Figura 9 mostra a saída da primeira versão deste projeto, que exibia apenas a parte inteira da temperatura.
Limitações e boas práticas
- Autoaquecimento: com R1 = 10 kΩ e 5 V, o NTC dissipa cerca de 0,6 mW a 25 °C. Com uma constante de dissipação típica de alguns mW/°C para NTCs pequenos em ar parado (confira o datasheet), isso representa alguns décimos de grau de erro.
- Resolução não é exatidão: em torno de 25 °C cada contagem do ADC equivale a cerca de 0,08 °C (0,3 °C perto de 80 °C), mas a exatidão é limitada pela tolerância de R1, pela calibração e pela referência usada. Um termopar de multímetro tem tipicamente exatidão de ±1 °C a ±3 °C, e a calibração herda esse erro.
- Faixa de validade: coeficientes obtidos entre 20 °C e 60 °C não devem ser usados muito fora dessa faixa sem um ponto de verificação.
- Escolha de R1: a sensibilidade é maior quando R1 é próximo da resistência do NTC no meio da faixa de interesse; 10 kΩ é uma boa escolha para medir em torno da temperatura ambiente.
- Ruído: com cabos longos, um capacitor de 100 nF entre a entrada analógica e o GND ajuda a estabilizar a leitura.
Conclusão
Mostramos como ler um termistor com o Arduino usando um divisor resistivo e três formas de converter resistência em temperatura: tabela, Steinhart–Hart e fator Beta. Para este NTC, na faixa de 20 °C a 60 °C, os dois modelos se equivalem desde que o componente seja calibrado. A maior fonte de erro está nos parâmetros (R0, β), não na escolha do modelo.
Teste os dois métodos no seu circuito e compartilhe os resultados nos comentários. Se tiver alguma dificuldade, deixe sua dúvida que teremos prazer em ajudar!